 Marc Münnich
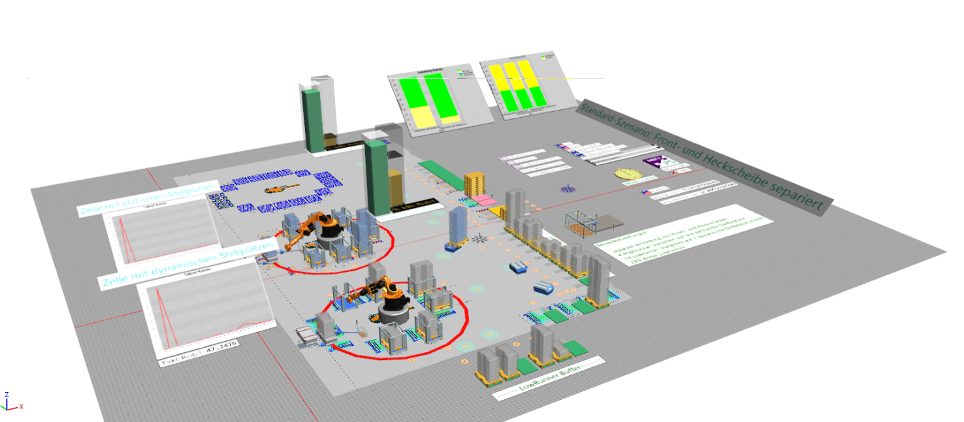
Im Fokus der Untersuchung steht ein Variantenvergleich verschiedener Kommissionier-Szenarien für die Bereitstellung von Großbauteilen in der Endmontage bei der Volkswagen AG. Für die vorhandene Menge an Varianten werden drei verschiedene Szenarien simulativ miteinander verglichen mit unterschiedlicher Flexibilität. Das zugrundeliegende Realsystem und der Anwendungsfall der Kommissionierung von Großbauteilen ist bereits in einem anderen Artikel auf unserem Blog Kognitive Produktion beschrieben.
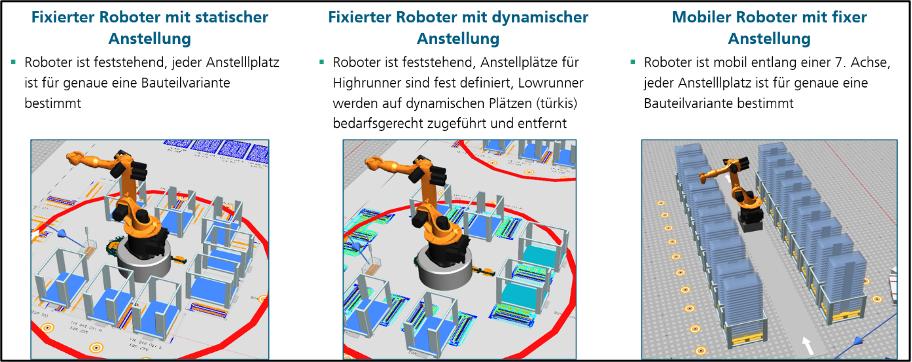
Abbildung 1. Vergleich der verschiedenen Anstellkonzepte
Die statische Bereitstellung mit festen Stellplätzen für jede Variante und feststehendem Roboter ist dabei die am wenigsten flexible Lösung. Eine dynamische Nutzung von Stellplätzen, die durch AGV bedient und rechtzeitig vor den Pick-Prozessen getauscht werden, ist die Vorzugsvariante aus Sicht der Automatisierungskosten und Flächenproduktivität. Eine Robotiklösung auf einer siebten Achse stellt die Alternative zur flexiblen Bereitstellung von Behältern dar, um die Variantenvielfalt zu beherrschen, aber stellt neue Herausforderungen in der Komplexität der Automatisierung und Platzverbrauch dar. In verschiedenen Szenarien wird jeweils verglichen, welche Taktzeiten und Auslastungen für die Robotiksysteme erzielt werden kann, und ob die Liefertreue von Bauteilen eingehalten werden kann für die Endmontage.
Szenario 1: feste und dynamische Stellplätze für die Materialbereitstellung
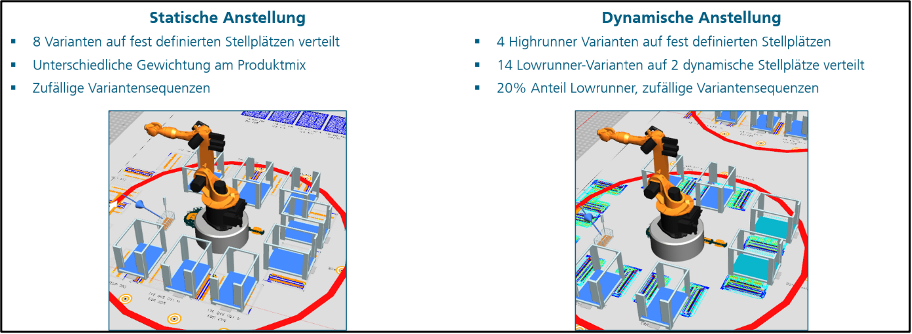
Abbildung 2. Vergleich statischer mit dynamischer Anstellung
Statische Anstellung der Varianten führt zu hoher Auslastung des Roboters mit beinahe 90% mit einer niedrigeren Taktzeit als die dynamische Zelle, jedoch ist die Variantenmenge stark begrenzt im aktuellen Layout. Eine Duplizierung der Station wäre die logische Schlussfolgerung, um die identische Variantenzahl zu beherrschen. Die dynamische Anstellung ermöglicht deutlich mehr Varianten, erzielt jedoch eine höhere durchschnittliche Taktzeit. Die Verteilung der Zeiten zeigt, dass häufige Behälterwechsel zu reduzierter Auslastung und Wartezeiten führen. Eine bereits implementierte Verbesserung der Anstelllogik über die Software AutoLog mit rollierender Planung ermöglicht es, die Wartezeiten im Realsystem signifikant zu reduzieren und die taktgerechte Bereitstellung abzusichern.
Szenario 2: Dynamische Bereitstellung gegen angepasste statische Bereitstellung
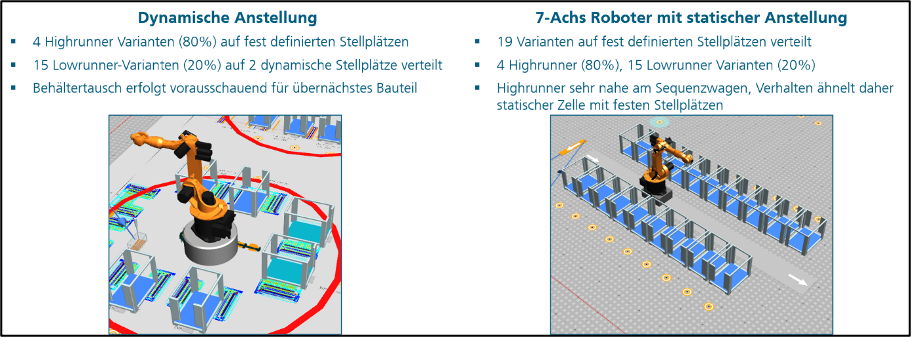
Abbildung 3. Vergleich 7-Achs Konzept mit dynamischer Anstellung
Szenario 1 umfasst zusätzlich die fehlenden Varianten der dynamischen Bereitstellung und positioniert den Roboter zur Bewältigung der Variantenvielfalt auf einer siebten Achse. Die Ergebnisse verdeutlichen, dass die dynamische Anstellung weiterhin mehr Zeit benötigt als die feste Roboterzelle auf der siebten Achse. Letztere benötigt jedoch deutlich größeren Automatisierungsaufwand der Robotik und erhöht den Platzverbrauch signifikant.
Szenario 3: Dynamische Bereitstellung gegen 7-Achs Zelle mit höherer Variantenkomplexität
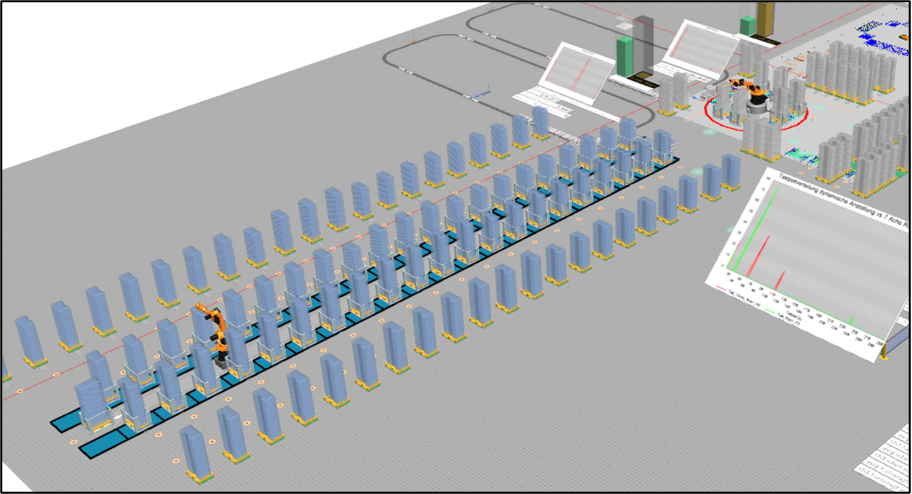
Abbildung 4. Vergleich erweitertes 7-Achs Konzept mit dynamischer Anstellung
Die Abbildung zeigt den Platzverbrauch einer dynamischen Bereitstellung oben im Vergleich zu einer statischen Anstellung an einer siebten Achse. Aus Sicht der Taktzeit sind beide Systeme zwar ebenbürtig, aber die dynamische Anstellung birgt erhebliches Potenzial aus Sicht der Optimierung der Behältertauschoperationen, um Taktzeit einzusparen. Die 7-Achs Robotik hingegen bietet aufgrund der gewählten Anstellung der Varianten von niedrigen Fahrtwegen für Highrunnner und langen Fahrwegen für Lowrunner keine weiteren Optimierungspotenziale.
Der Vergleich der Szenarien unter dynamischen Bedingungen ermöglicht es, in Abhängigkeit vom jeweiligen Variantenmix geeignete Szenarien zu identifizieren und die Grenzen ihrer technischen Machbarkeit zu bestimmen. Auf dieser Grundlage lassen sich fundierte Investitionsentscheidungen vorbereiten sowie Optimierungspotenziale in bestehenden Systemen aufzeigen.
Die Simulation stellt in diesem Zusammenhang ein wesentliches methodisches Instrument dar, da statische Bewertungsverfahren die zeitlichen und prozessualen Abhängigkeiten nur unzureichend abbilden können. Dies betrifft insbesondere die rollierende Anpassung von Auftragsreihenfolgen, die Berücksichtigung von Ladezeiten sowie die Vermeidung von Deadlocks in fahrerlosen Transportsystemen (AGV-Systemen).
Autoren: M.Sc. Marc Münnich, Patrick Schmett (Volkswagen AG)
Titelbild/ Header: ©Pixabay

 Lisa Helbig
 Marian Süße

 Omid Safari


Kommentare hinzufügen