 Jennifer Greim
Historische Industriegebäude prägen vielerorts das Bild ehemaliger Industriestandorte und bieten zugleich Potenzial für neue Nutzungen. Ihre Weiterentwicklung kann dazu beitragen, bestehende Bausubstanz und damit auch ein Stück Industriegeschichte zu erhalten, Ressourcen und graue Energie einzusparen und neue Nutzungen auf bereits bestehenden Flächen zu ermöglichen. Gleichzeitig kann die Revitalisierung bislang ungenutzter oder wenig genutzter Industrieareale neue Impulse für das umliegende Quartier setzen und dazu beitragen, solche Standorte wieder stärker in das städtische Umfeld einzubinden. Damit solche Gebäude sinnvoll weiterentwickelt werden können, braucht es jedoch zunächst eine verlässliche Grundlage für Planung und Bewertung: Wie sieht das Gebäude heute tatsächlich aus, welche Informationen liegen bereits vor und wie lassen sich diese für zukünftige Planungen nutzbar machen?
Mit diesen Fragen beschäftigt sich das Forschungsprojekt DiziPro unter anderem an einem Bestandsgebäude auf dem Gelände des Spinnwerks in Chemnitz. Der historische Werkskomplex blickt auf eine lange Industriegeschichte zurück und ist eng mit der Entwicklung des Industriestandorts Chemnitz verbunden. Das im Projekt betrachtete Pilotgebäude umfasst sechs Ebenen mit jeweils rund 700 m² Fläche und dient dazu, verschiedene Ansätze zur digitalen Erfassung, Beschreibung und Bewertung industrieller Bestandsgebäude praktisch zu erproben.
Vom Gebäudebestand zum digitalen Modell
Eine besondere Herausforderung besteht darin, dass Informationen über ältere Gebäude häufig auf unterschiedliche Quellen verteilt sind und nicht immer dem heutigen Zustand entsprechen. Historische Baupläne, Bauakten oder Genehmigungen können beispielsweise von der tatsächlich ausgeführten Geometrie abweichen oder spätere Umbauten nur unvollständig dokumentieren. Eine aktuelle 3D-Bestandserfassung ermöglicht es daher, die heute vorhandene Gebäudegeometrie möglichst genau zu erfassen. Die dabei entstehenden Punktwolken liefern ein detailliertes geometrisches Abbild des Gebäudes. Die anschließende Überführung in ein BIM-Bestandsmodell strukturiert diese Daten und ordnet sie einzelnen Bauteilen zu. Damit entsteht eine digitale Grundlage, die sich für weitere Planungs- und Bewertungsaufgaben nutzen und mit zusätzlichen Informationen anreichern lässt.
In DiziPro werden diese unterschiedlichen Informationsquellen zusammengeführt. Die geometrische 3D-Bestandserfassung des Pilotgebäudes wird durch das Ingenieurbüro Wuttke GmbH durchgeführt. Auf Grundlage der dabei erzeugten Punktwolken übernimmt Points2BIM GmbH die Überführung der geometrischen Daten in ein BIM-Bestandsmodell. Das Fraunhofer IWU beschäftigt sich parallel mit der Erschließung historischer Gebäudedokumente. Mithilfe KI-gestützter Verfahren sollen relevante Informationen aus den vorhandenen Unterlagen hervorgehen und strukturiert in die weitere Verarbeitung einfließen. Gemeinsam mit der Hochschule München arbeitet das Fraunhofer IWU zudem an der Ontologieentwicklung, um die unterschiedlichen Informationen über den Gebäudebestand strukturiert miteinander zu verknüpfen.
Im Zuge der aktuellen Projektarbeiten wurde die geometrische Bestandserfassung des Pilotgebäudes auf dem Gelände des Spinnwerks durchgeführt. Dabei kommen verschiedene Vermessungsverfahren zum Einsatz, die aufeinander aufbauen und sich gegenseitig ergänzen. GNSS und Tachymeter schaffen zunächst ein einheitliches räumliches Bezugssystem. Anschließend wird das Gebäudeinnere mit einem mobilen 3D-Laserscanner erfasst, während einer Drohnenbefliegung die Aufnahme von Dach und Fassade ergänzt. Die dabei gewonnenen geometrischen Daten bilden die Grundlage für die anschließende BIM-Modellierung.
Ein räumliches Bezugssystem als Grundlage
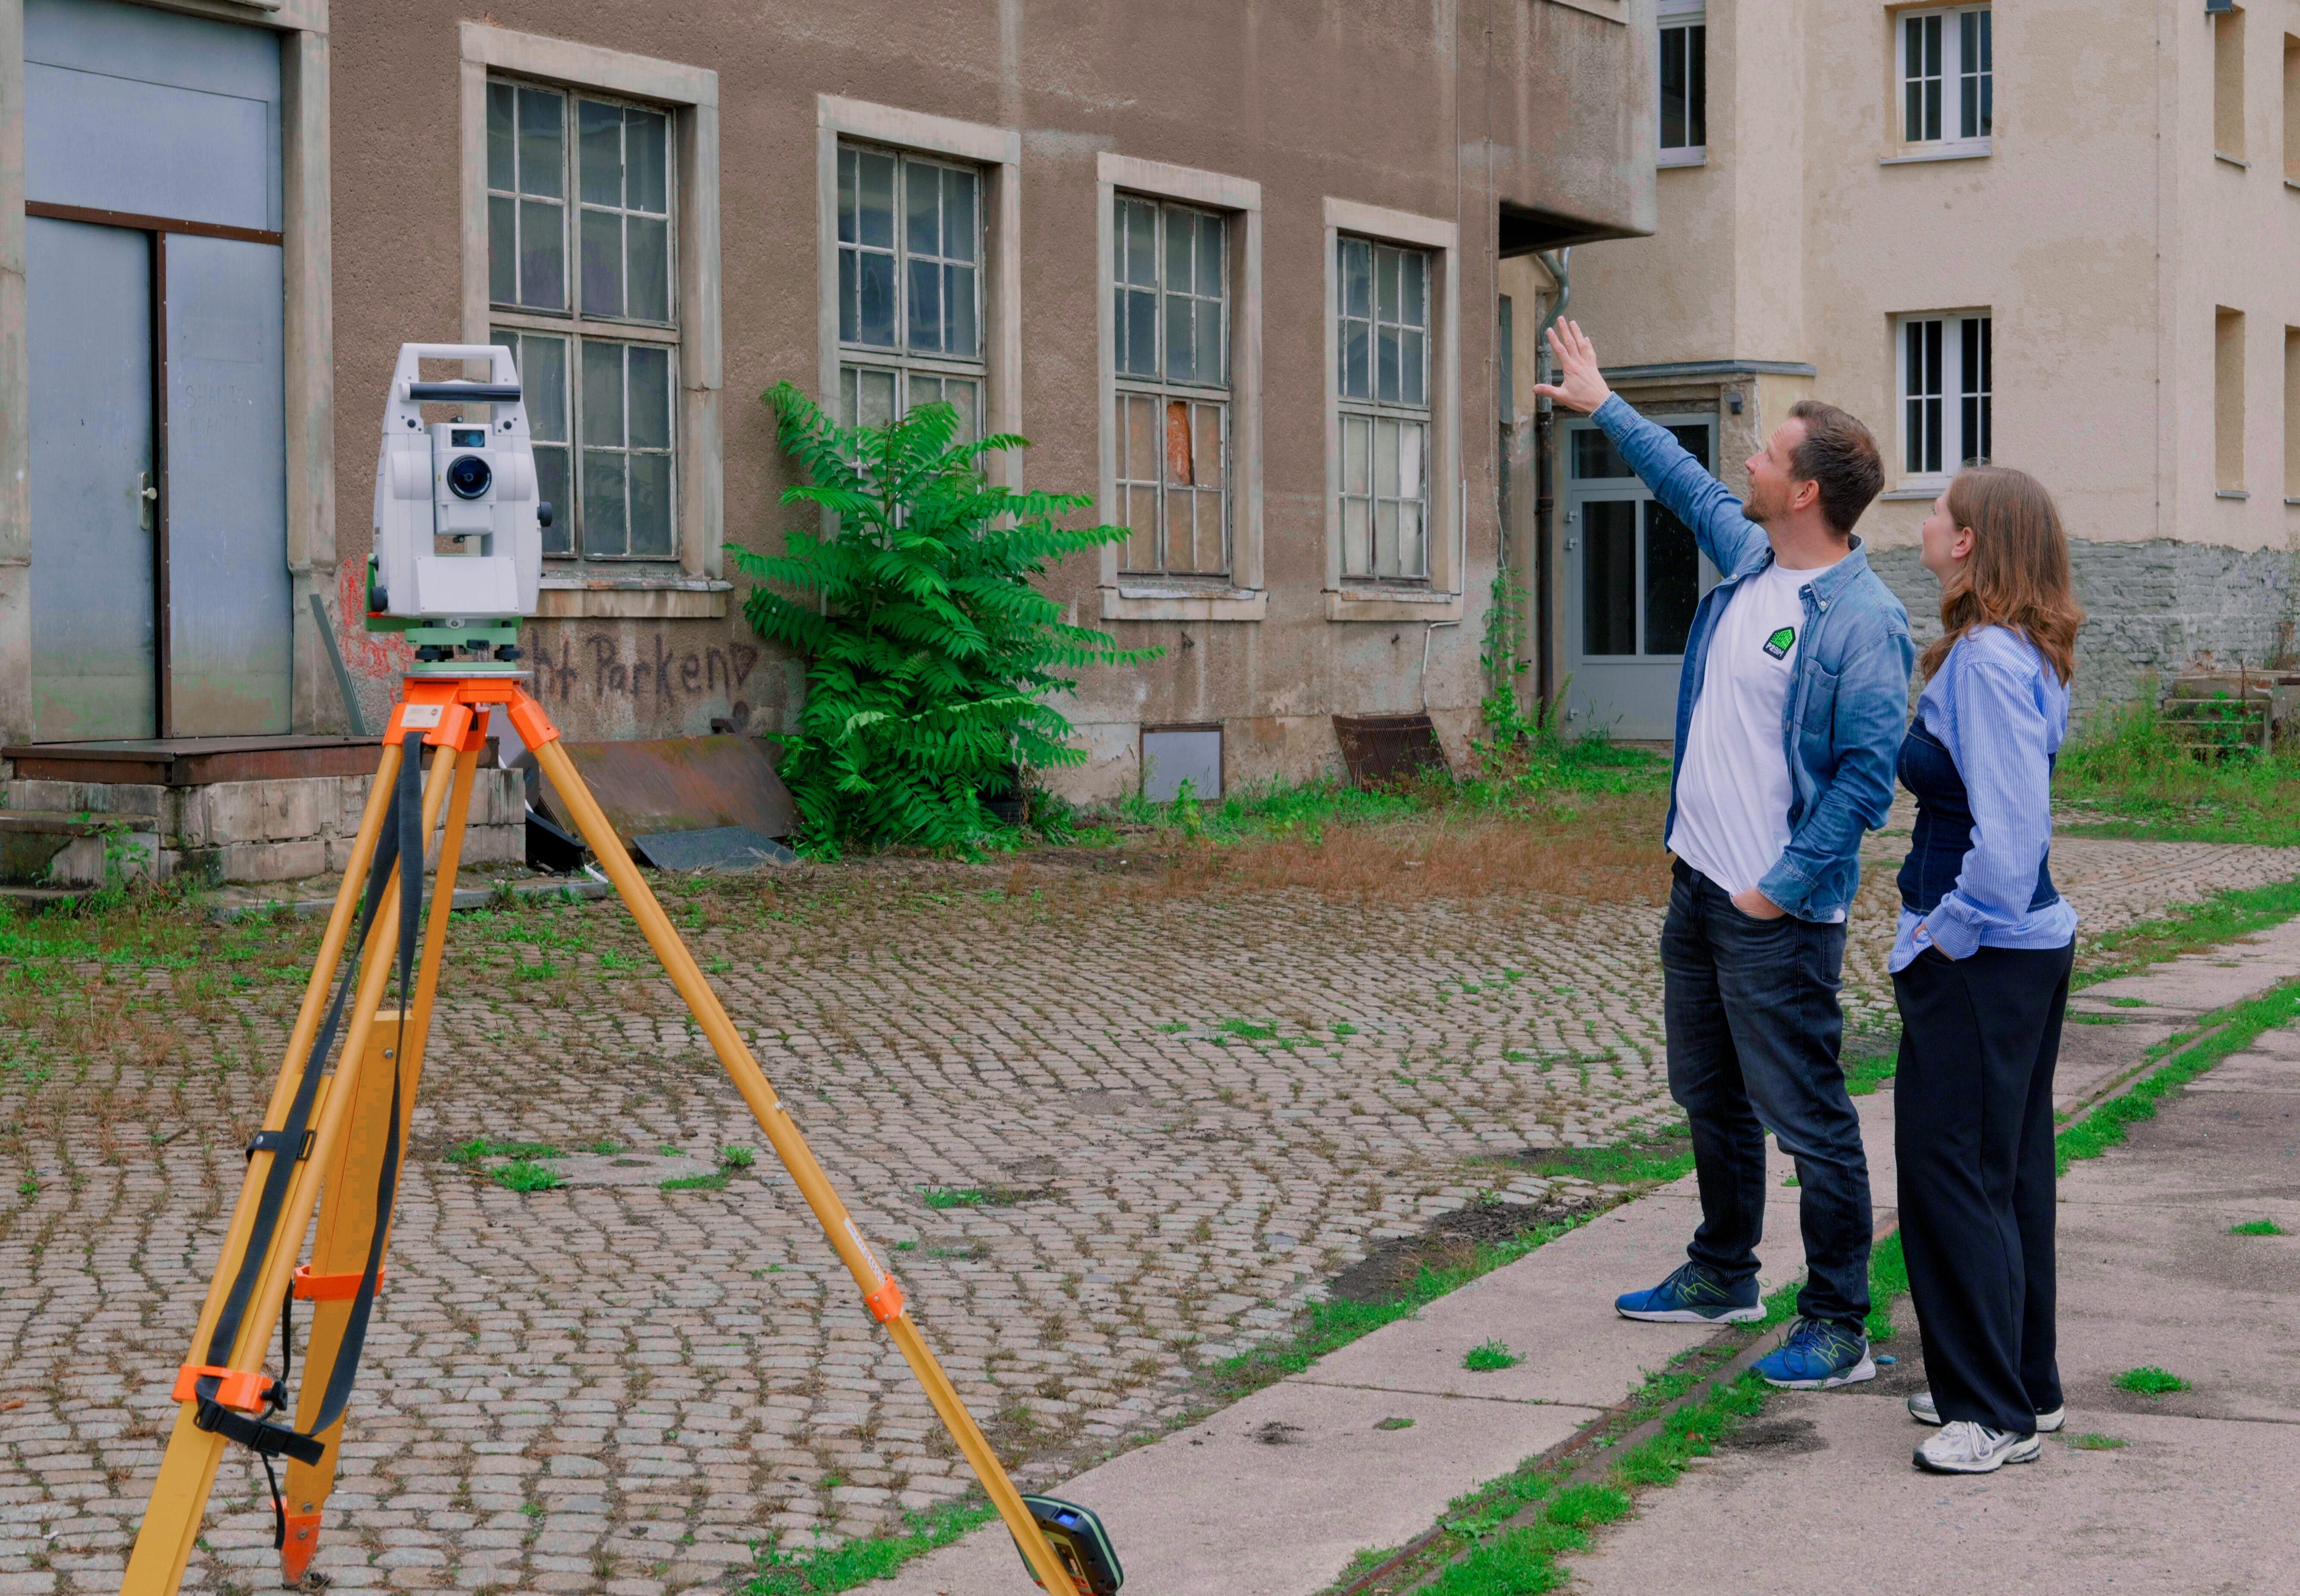
Bevor die eigentliche 3D-Erfassung des Gebäudes beginnt, wird zunächst ein Festpunktfeld angelegt. Es bildet die räumliche Referenz für die nachfolgenden Messungen und ermöglicht es, die mit unterschiedlichen Verfahren aufgenommenen Daten später in einem gemeinsamen Koordinatensystem zusammenzuführen.
Im Außenbereich werden dafür geeignete Punkte mithilfe von GNSS eingemessen. Entscheidend sind dabei unter anderem ein möglichst guter Satellitenempfang sowie eine geeignete räumliche Verteilung der Messpunkte rund um das Gebäude.
Da GNSS innerhalb des Gebäudes aufgrund des eingeschränkten Satellitenempfangs nicht zuverlässig funktioniert, erfolgt die Verdichtung des Festpunktfeldes und die Übertragung in das Gebäude mithilfe eines Tachymeters. Auf diese Weise entstehen präzise vermessene Referenzpunkte im Außen- und Innenbereich.
Die festgelegten Punkte ermöglichen zudem, die Vermessungsarbeiten über mehrere Tage hinweg in einem einheitlichen Bezugssystem fortzuführen. Bei einem anderen Standort oder einer späteren erneuten Aufstellung lässt sich die Position und Orientierung des Tachymeters anhand bereits bekannter Punkte bestimmen.
Mobile 3D-Erfassung des Gebäudeinneren
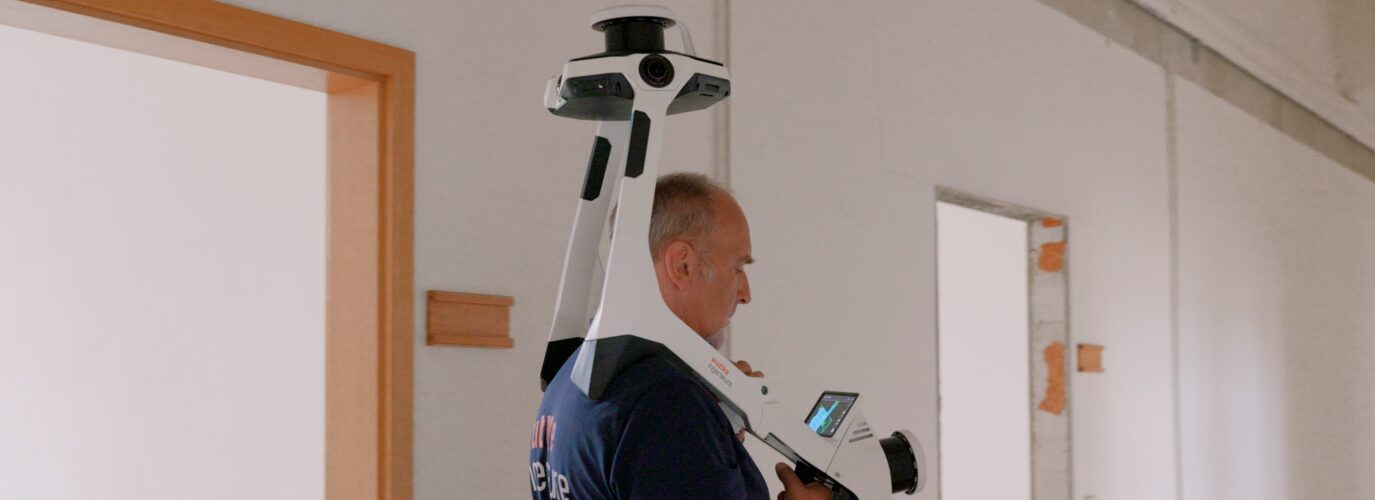
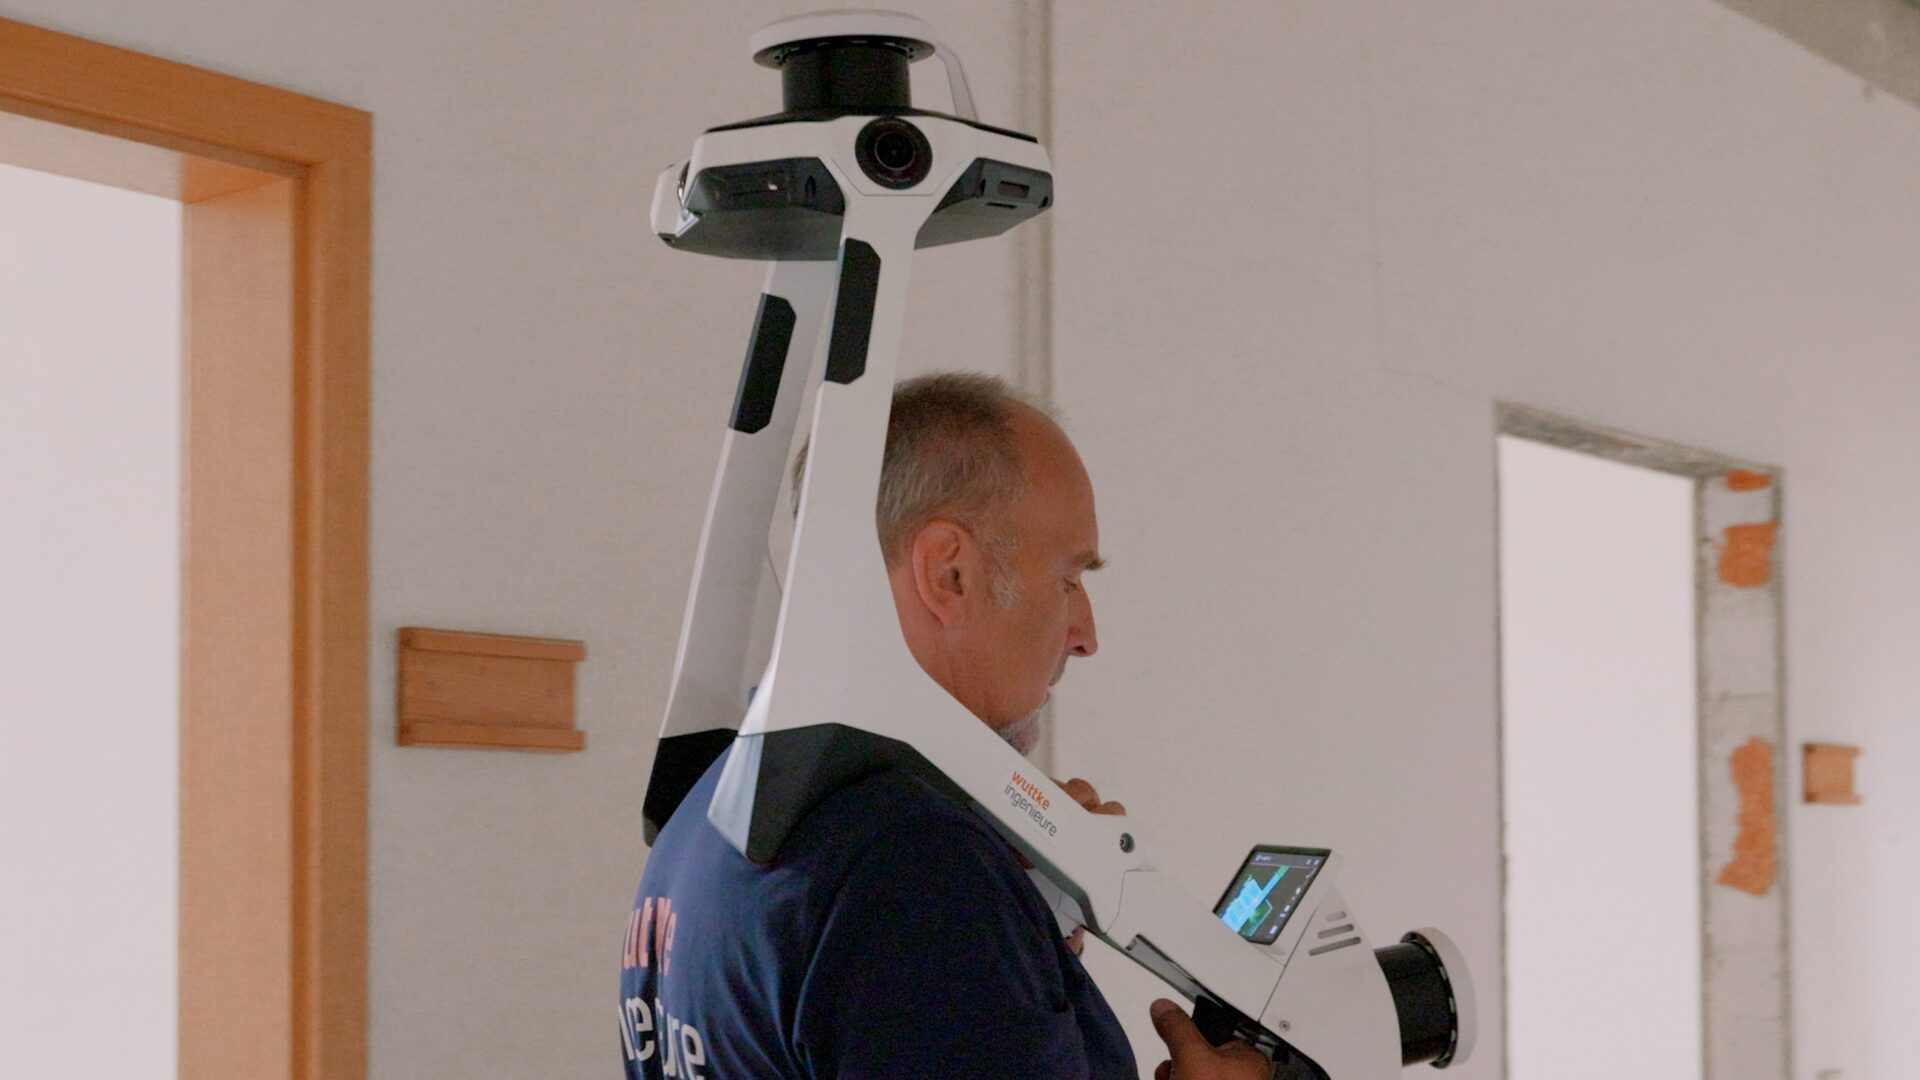
Nach der Einrichtung des räumlichen Bezugssystems beginnt die flächige Erfassung des Gebäudeinneren. Dafür kommt ein mobiler 3D-Laserscanner des Herstellers NavVis zum Einsatz.
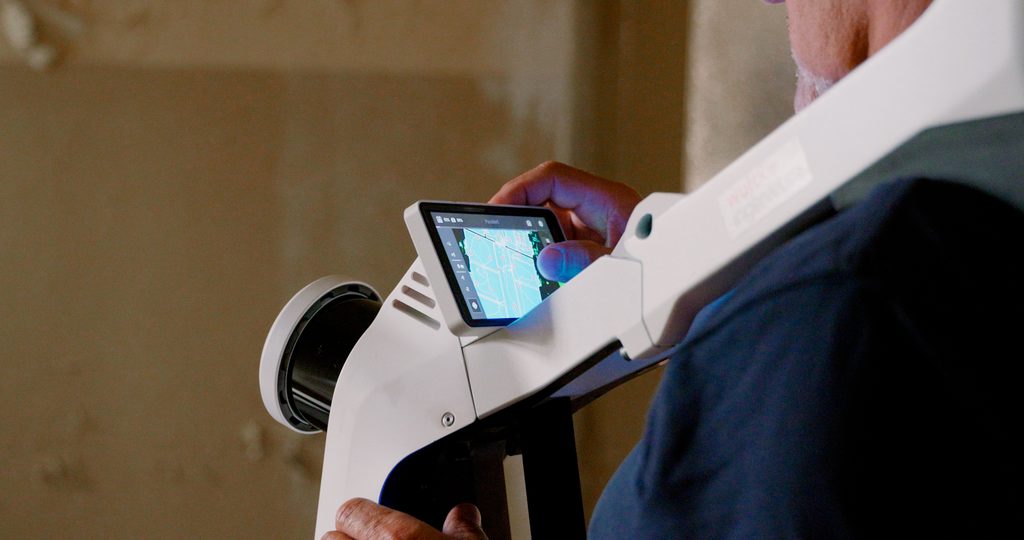
Das rund 8,7 Kilogramm schwere System wird während der Aufnahme am Körper getragen. Der Vermesser bewegt sich damit durch die einzelnen Räume, Flure und Treppenhäuser, während die Umgebung kontinuierlich dreidimensional erfasst wird. Die beiden Lasersensoren des Systems erfassen dabei zusammen bis zu 1,2 Millionen Punkte pro Sekunde.
Zusätzlich verfügt der Scanner über vier Kameras, mit denen während der Aufnahme 360-Grad-Panoramabilder erzeugt werden. Neben der dreidimensionalen Geometrie entsteht somit eine bildliche Dokumentation des aktuellen Gebäudezustands.
Während des Scanvorgangs kann auf dem Display verfolgt werden, welche Bereiche bereits aufgenommen wurden. Die zurückgelegte Route wird als Linie dargestellt; weitere Markierungen zeigen die Positionen, an denen Bildaufnahmen entstanden sind.
Die Aufnahme einer Ebene des Pilotgebäudes dauerte rund 20 Minuten. Auf diese Weise ließen sich die sechs Ebenen systematisch durchlaufen und geometrisch erfassen.
Kontrollpunkte verbinden Vermessung und 3D-Scan
Damit die mit dem mobilen Laserscanner aufgenommenen Daten präzise in das zuvor geschaffene Bezugssystem eingeordnet werden können, werden Referenz- bzw. Kontrollpunkte verwendet.
Hierfür wurden an ausgewählten Stellen innerhalb des Gebäudes Markierungen angebracht und deren Positionen zuvor mit dem Tachymeter bestimmt. Während der 3D-Erfassung werden diese bekannten Punkte mit dem NavVis-System aufgenommen und können so zur räumlichen Einordnung und Kontrolle der Scandaten herangezogen werden.
Bei der durchgeführten Bestandsaufnahme wurde zu Beginn und am Ende eines Scanabschnitts jeweils ein Referenzpunkt erfasst. Weitere Punkte stellen den räumlichen Zusammenhang innerhalb des Gebäudes sicher. Insbesondere im Treppenhaus unterstützen sie die korrekte Zuordnung der einzelnen Ebenen und ihrer Höhenlagen.
So lassen sich die einzelnen Scanbereiche später zu einem räumlich zusammenhängenden Datensatz verbinden.
Ergänzende Erfassung von Dach und Fassade
Mit der mobilen 3D-Erfassung lässt sich ein großer Teil des Gebäudeinneren dokumentieren. Für Dachflächen und schwer einsehbare Bereiche der Fassade ist jedoch eine zusätzliche Perspektive erforderlich.
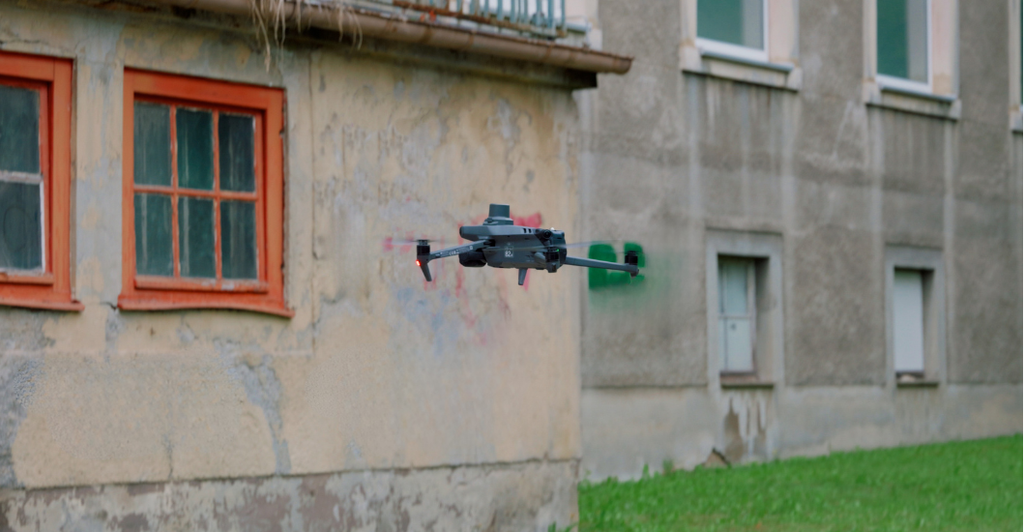
Deshalb ergänzt eine DJI-Drohne die bodengebundene Aufnahme und erfasst insbesondere Dachflächen sowie schwer zugängliche Bereiche der Fassade. Die dabei entstehenden Aufnahmen liefern zusätzliche Informationen zur Gebäudehülle und vervollständigen die Daten des mobilen Laserscanners.
Damit greifen die verschiedenen Verfahren ineinander: GNSS und Tachymeter schaffen den räumlichen Bezug, der mobile 3D-Laserscanner erfasst das Gebäudeinnere und die Drohne ergänzt Dach und Fassade.
Von den Messdaten zur Punktwolke
Nach rund zwei Tagen Bestandsaufnahme vor Ort beginnt die Verarbeitung der erhobenen Daten. Die einzelnen Scans fließen nach dem Einlesen und der Verknüpfung mit den vermessenen Referenzpunkten zusammen. Anschließend erfolgt die Kontrolle, ob die unterschiedlichen Aufnahmebereiche geometrisch korrekt miteinander verbunden sind. Falls erforderlich, lassen sich einzelne Verknüpfungen überprüfen und anpassen.
Der Umfang der entstehenden Daten zeigte sich bereits nach dem ersten Aufnahmetag: Das Datenvolumen lag zu diesem Zeitpunkt schätzungsweise bei rund 20 GB. Je nach späterem Verwendungszweck lässt sich beispielsweise die Auflösung der Daten entsprechend anpassen.
Auch die aufgenommenen Bildinformationen fließen in die Datenaufbereitung ein. Aus Datenschutzgründen erfolgt dabei die Unkenntlichmachung erfasster Personen und Kfz-Kennzeichen.
Am Ende der Bestandsaufnahme liegt noch kein fertiges BIM-Modell vor. Das Ergebnis sind zunächst aufbereitete Punktwolken und ergänzende Bildinformationen, die den zum Zeitpunkt der Aufnahme vorhandenen geometrischen Zustand des Gebäudes dokumentieren.
Mit der aufbereiteten Punktwolke ist ein wichtiger Zwischenschritt erreicht. Im nächsten Schritt werden die geometrischen Daten in ein strukturiertes BIM-Bestandsmodell überführt. Aus den erfassten Messpunkten werden dabei konkrete Gebäudeelemente wie Wände, Decken, Stützen oder Öffnungen abgeleitet und als BIM-Objekte abgebildet.
Von der Punktwolke zum BIM-Bestandsmodell
Mit der aufbereiteten Punktwolke ist ein wichtiger Zwischenschritt erreicht. Im nächsten Schritt werden die geometrischen Daten softwaretechnisch in ein BIM-konformes Bestandsmodell überführt. Auf diese Weise entsteht ein strukturiertes digitales Modell, das die aktuelle bauliche und geometrische Struktur des Pilotgebäudes abbildet.
Das BIM-Bestandsmodell bildet anschließend gemeinsam mit den parallel erschlossenen Informationen aus den historischen Bestandsunterlagen eine Grundlage für die weiteren Arbeiten in DiziPro. Dabei sollen die unterschiedlichen Informationen miteinander in Beziehung stehen und als Grundlage für die weitere Verarbeitung dienen. Die 3D-Bestandserfassung ist damit nicht als isolierter Arbeitsschritt zu verstehen, sondern als Teil einer umfassenderen Bestandsdigitalisierung. Die Verbindung von aktuellem geometrischem Zustand und historischen Gebäudeinformationen schafft die Datengrundlage für die weitere Ontologieentwicklung und die simulationsgestützte Bewertung im Projekt.
Bildquellen:© Fraunhofer IWU / eigene Aufnahme

 Lisa Helbig

 Maxi Grobis
 Florian Zumpe
 Omid Safari


Kommentare hinzufügen